S
P
A
C
E
“硅基岛民”
实习上岗渐入佳境
秋意渐浓,江风微凉,复兴岛上依然是一派火热,街巷、楼宇、滨江步道上多了一批“硅基新岛民”。背着包裹的机器狗一趟趟跑在配送路线上,穿小马甲的“实习导游”把沿途的讲解点一处处走熟,清逸轩出杯的咖啡,也有了新的“递送员”。
11月10日,2026上海复兴岛具身智能实景实训岛秋训营正式开营。六个场景、六份任务书,对走出实验室的机器人来说,这是一次对应岗位的“实习”。对正在全岛打造具身智能实景实训岛的复兴岛来说,这也是一次检验:街区该做哪些准备,空间数据怎样帮机器人上岗,一次次实训能为具身企业带来什么,又对城市提出哪些新的要求?
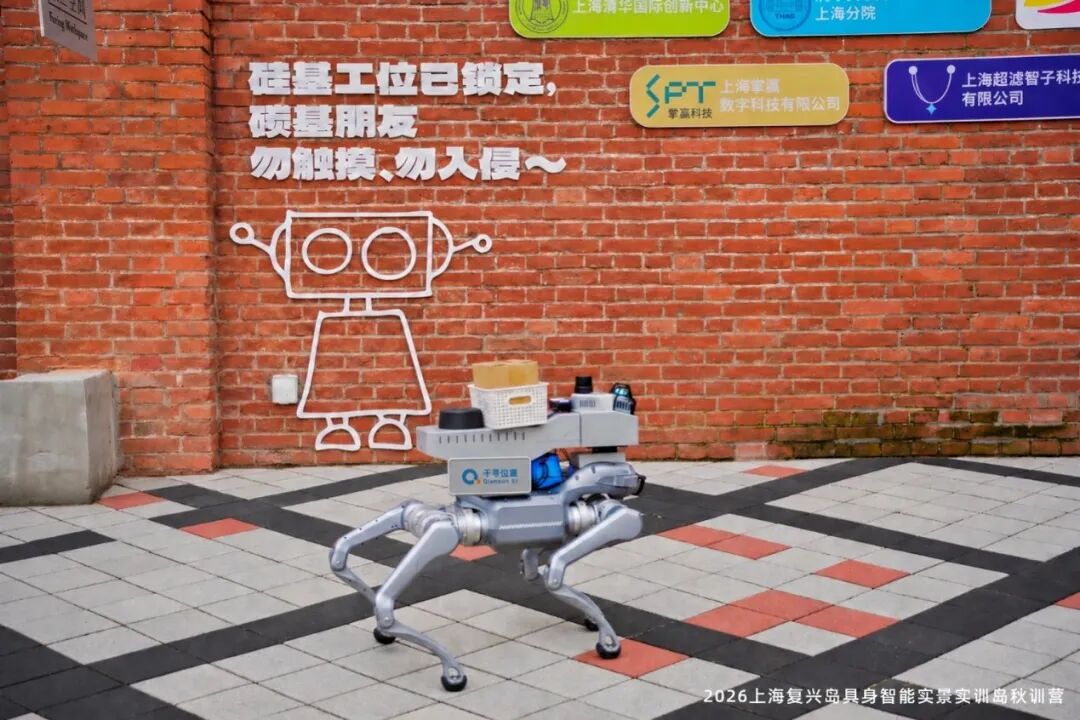
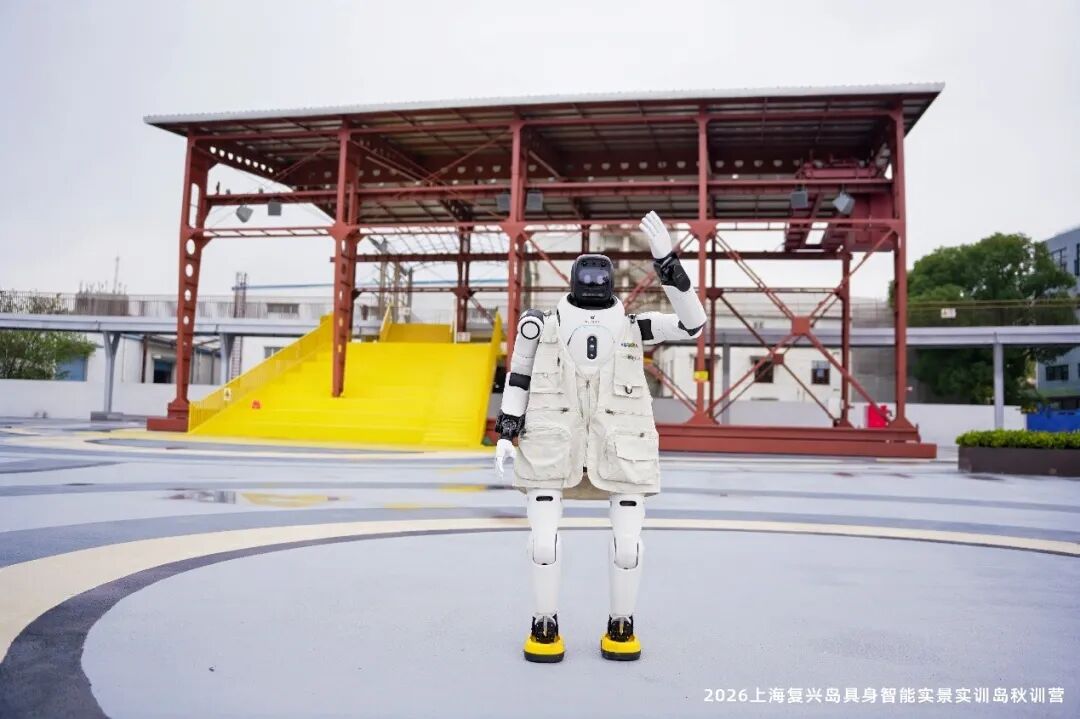
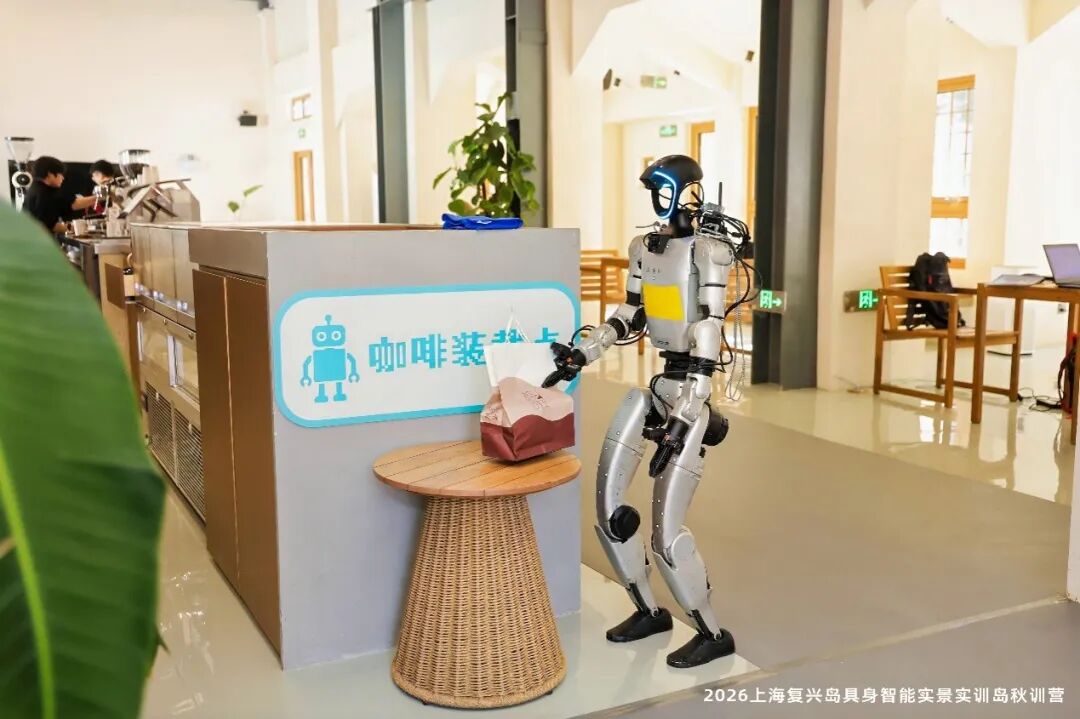
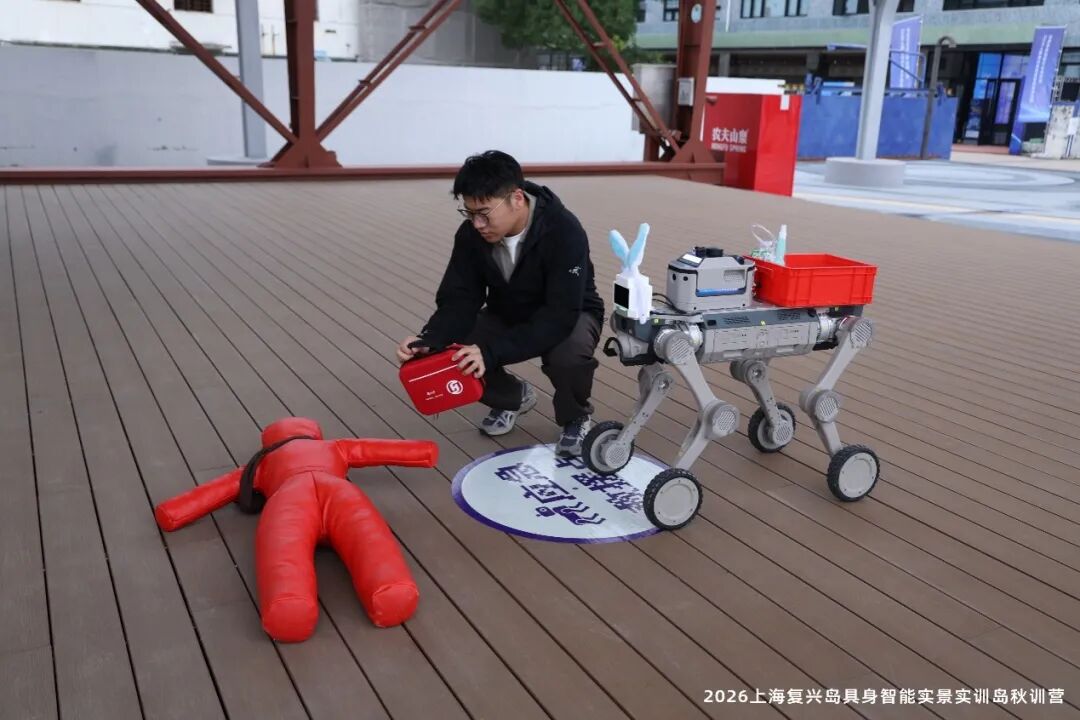
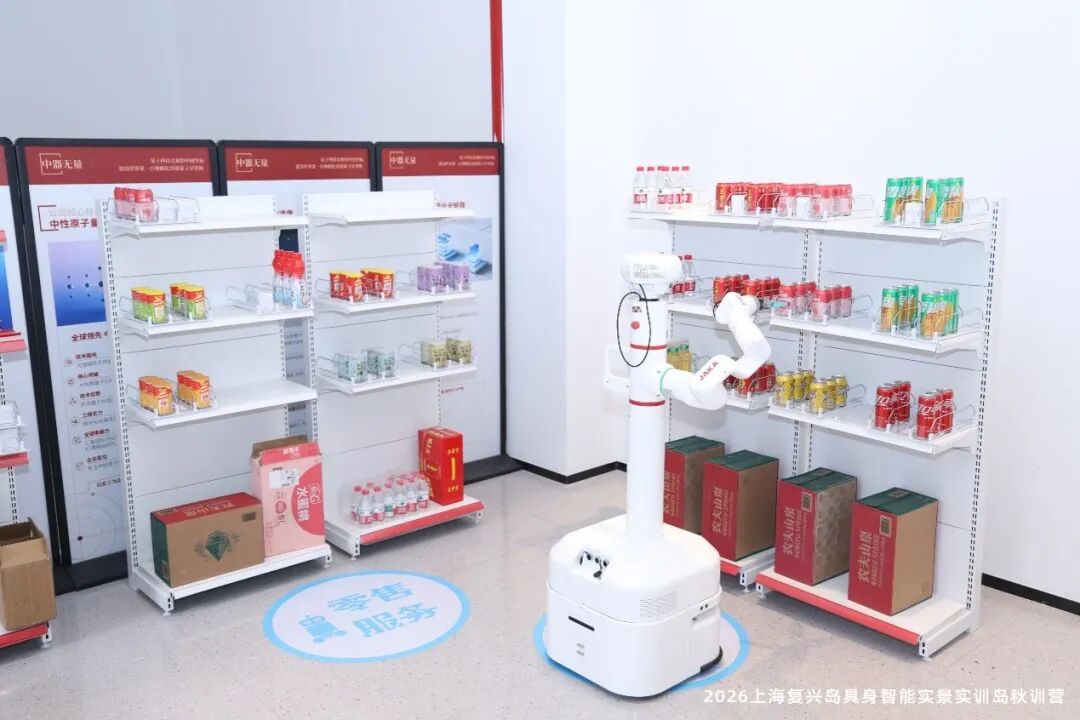
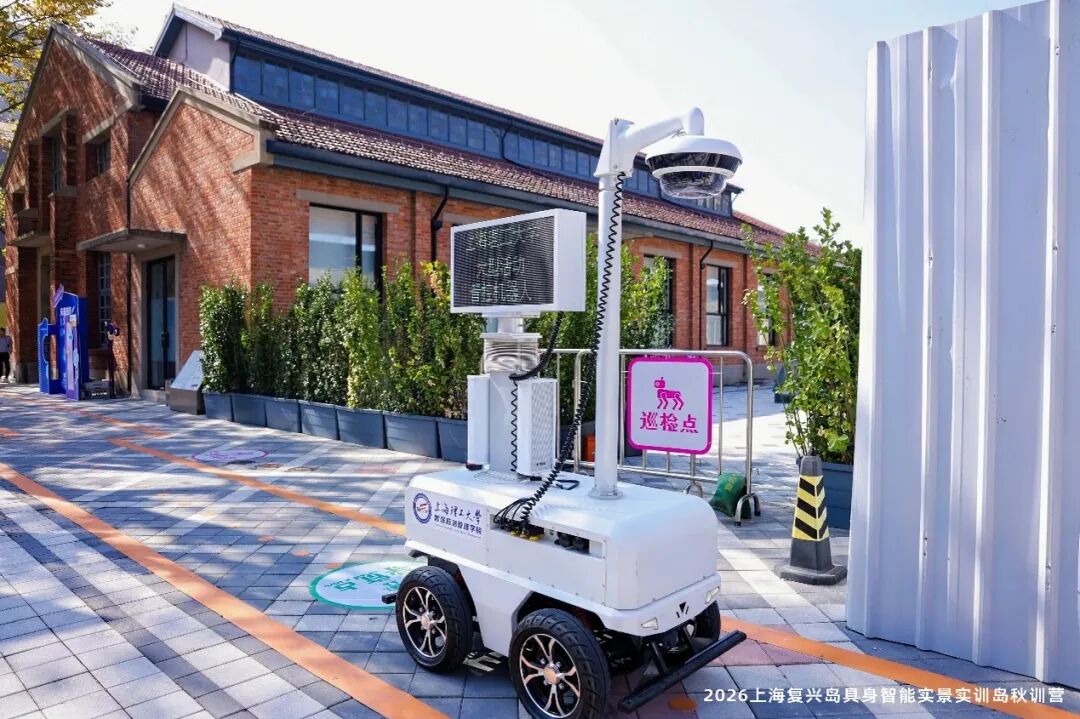
“硅基新岛民” 上岗中(左右滑动查看更多)
01 从一段坡道到一个充电口,街区要为机器人做哪些环境和设施"适配"?
这场“适配”,从春训营开始,就在不断完善。超过2厘米高的高差,就能让轮式机器人“难以跨越”。于是,岛上多了便于它们通行的斜坡。
如今,“复兴岛具身智能实景实训岛”建设全面铺开。走进银河东街,顺着地面的标识,就能看出复兴岛“好空间十条” “双基友好”落到了三类具体空间里。
行进空间:醒目的橙色标识带划出净宽不小于1米的通道,让过街过门、直行转弯都有余地;
驻留空间:公共建筑主入口留出迎宾、导览区域,次入口附近安排待机和充电设备;
作业空间:合理划定人机协同区域,如咖啡店出餐口既要给机器人底盘留出站位,也要算上机械臂伸出的范围,还得给取餐和路过的人留出通道。
机器人还需要充电休息。布设充电设施时,团队发现,不同厂商设备的充电接口和补能需求各有差异。一处充电点能服务哪些设备、怎样兼容不同机型,是复兴岛建设具身智能实景实训岛的一道必答题。网络也要沿着任务路线来考虑完善,让任务点发得出指令,也让后端平台接得住画面和数据。这些平时看不见的支撑,正在实训中加速完善。
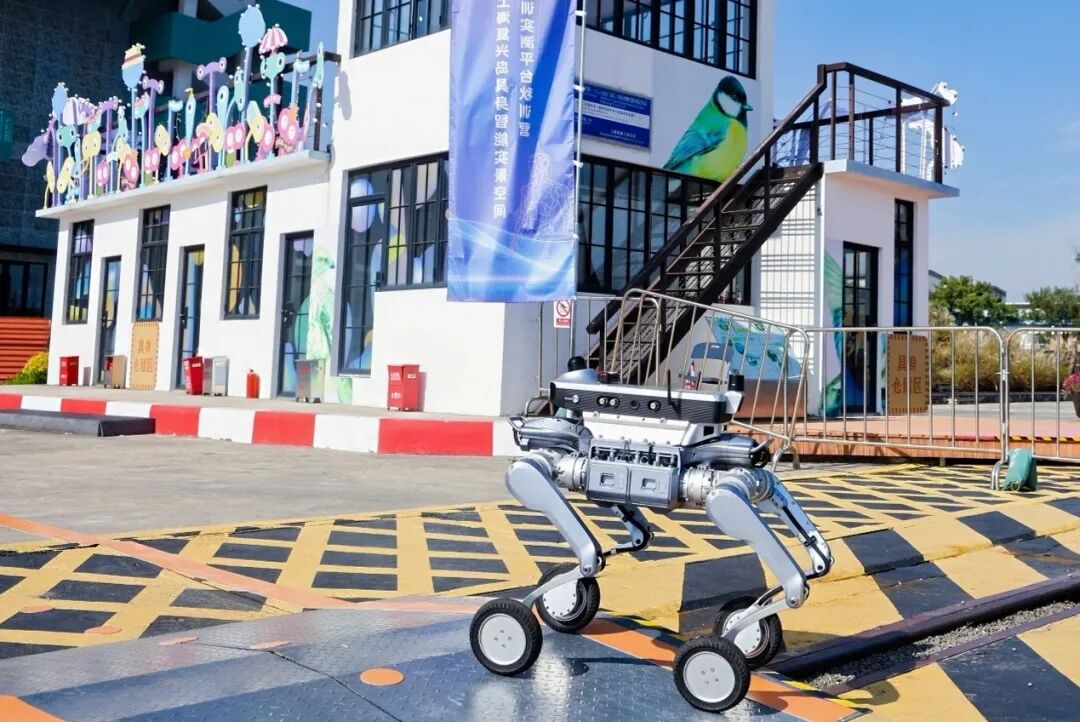
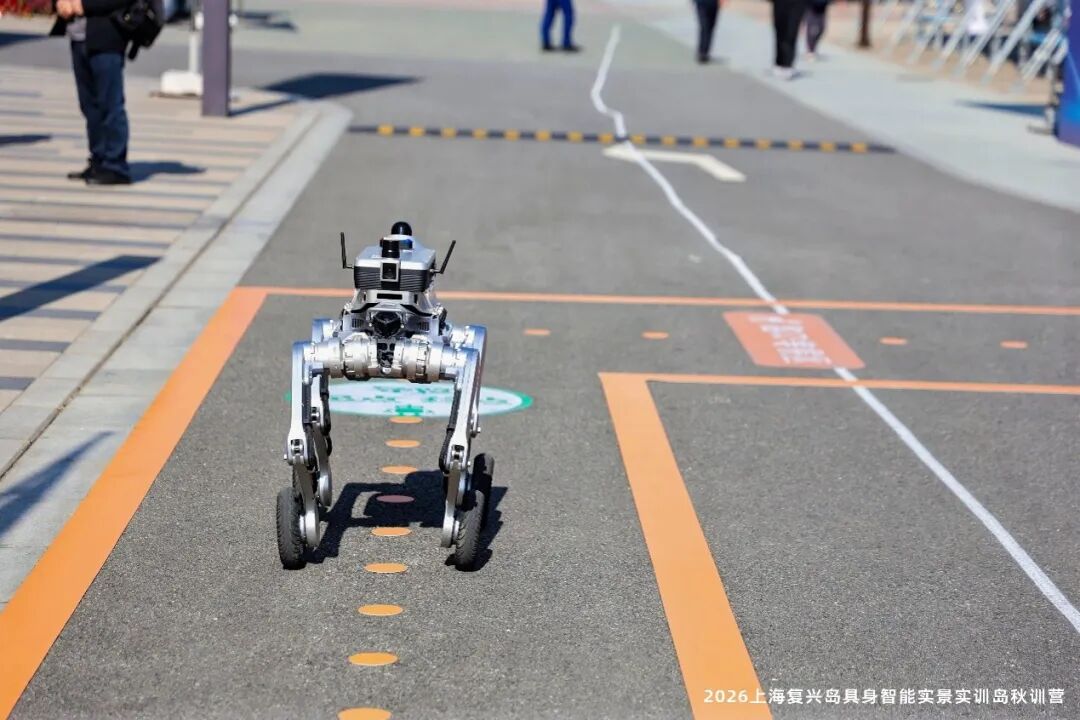
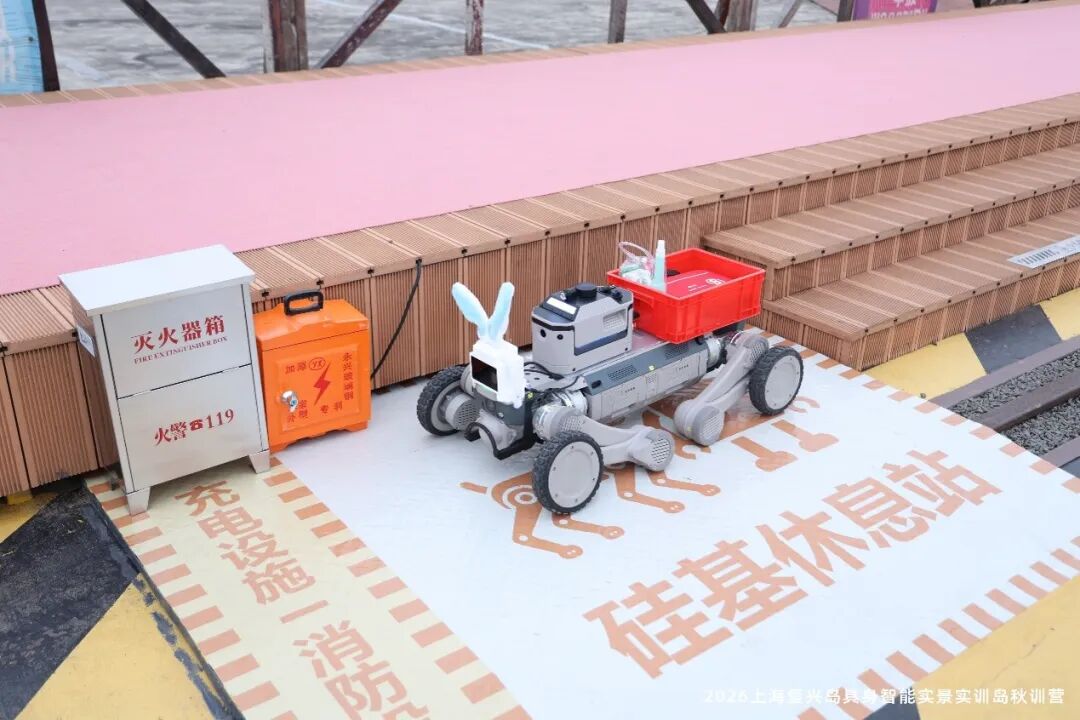
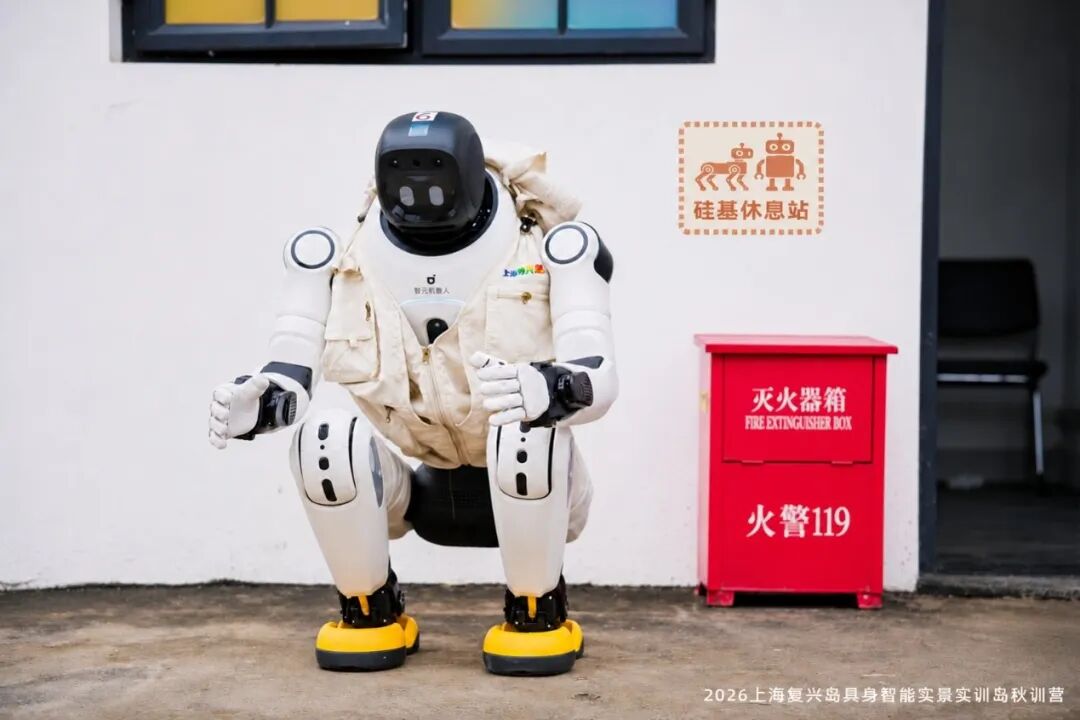
“硅基友好” 空间营造(左右滑动查看更多)
02 从物理环境到空间数据,机器人怎样读懂城市空间?
城市说的是“空间语言”,机器人认的是“物理坐标”。怎么把城市空间里的道路、出入口和设施,变成机器人能调用的路线、点位和通行规则,相当于为它编一本能用的“空间辞典”。
在岛上,这套“翻译”机制正在测试运转:重点区域三维点云扫描和全岛“米料”构建已经完成,近千路感知终端接入。所谓“米料”,就是把建筑、道路、管线这些城市空间拆解成“房、城、条”三类可以计算的最小单元,让城市有了一套机器能读懂、能计算的“空间语言”。
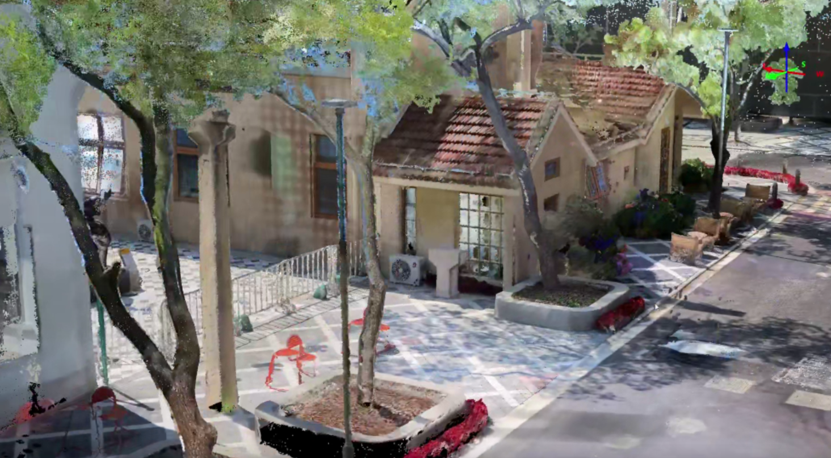
清逸轩点云扫描
驾驭这套空间语言之上的,是“三脑贯通”平台。向上,城市空间“大脑”提供底图和基础数据。向下,街区场景“中脑”围绕巡检、配送等任务,把“去哪里、怎么走”整理成路线、点位和通行规则,打包成“轻量任务包”输入机器人脑上。机器人本体“小脑”结合现场感知执行任务,遇到突然经过的行人,再判断在哪里减速、怎样避让。让机器人在真实街区里走得踏实、干得明白。
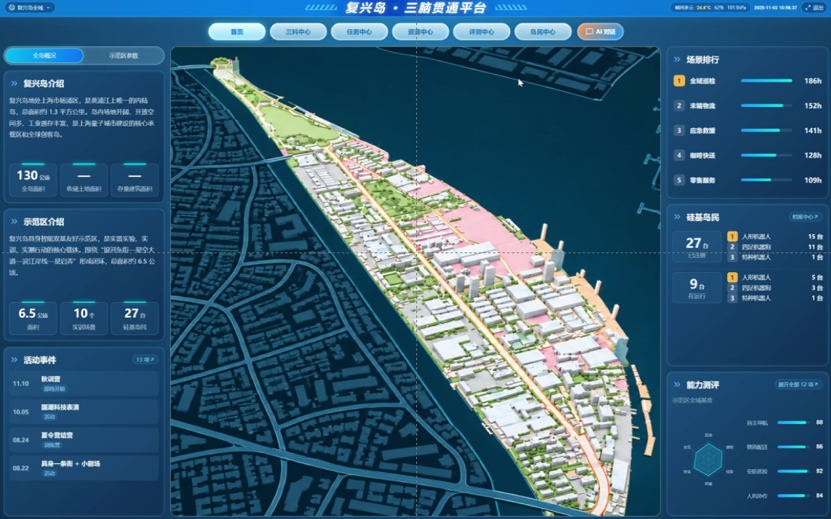
“三脑贯通”平台
这本“空间辞典”,还得用机器人走过的路来校对:同一个停靠点,不同品牌的设备能不能对得上?各家记录的轨迹和任务结果,怎样放回同一张地图上看?秋训营正在把这条“数据回路”跑通——机器人跑过的每一趟,都会回来给“辞典”添一笔。数据越攒越厚,“辞典”越用越准,下一位登岛的机器人,认路就能更快更精准。
03 从一次“卡壳”到连续作业,城市和机器人如何一起前行?
秋训营设置了六个场景,瞄准的都是实打实的城市需求。全域巡检要沿约1000米的闭环线路跑完10个巡检任务点;咖啡配送要跑通清逸轩到街边外摆区的“最后100米”;末端物流、街区导览、零售服务、应急救援,则分别对准配送"末段"的断点、高峰时段的接待缺口、商业门店里的重复劳动、救援力量到场前的空档。
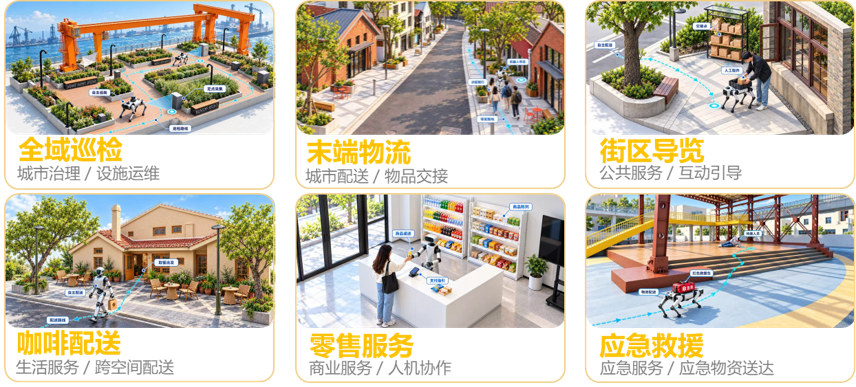
秋训营实训场景
为什么必须让机器人走进城市空间开展实训?因为高差的台阶、周边的人群、临时占道的杂物、不稳定的信号,这些细节只有在真实空间里发生。秋训营从固定路线、单次作业练起,逐步加入动态障碍、任务变化和连续作业。机器人走通一趟之后,还要练习怎样安全避让、怎样接回任务、怎样把下一趟也做稳。
对参训企业来说,实测实训把“一次任务完成”拆解成为了可以逐项改进的动作。
一次咖啡配送中,咖啡袋掉了下来,测评团队由此提出把停靠、接近、取放和交付分开记录,便于帮助企业排查问题出在哪一步。
一次巡检作业中,一组机器狗在行进时出现多次卡顿和偏出划定区域,应对固定障碍和移动障碍的表现也有差别。
测评团队据此提出分开测两类避障,并记录绕行之后多久能接回任务。企业可以更有针对性地开展调试,调整后在相近条件下再跑几轮,就可以比较任务耗时、人工接管次数和连续作业的稳定性,看看改动有没有奏效。
对城市空间来说,实测实训让空间划分更贴合机器人运行需求。
一次导览测试中,人工接管集中在上坡路、起点附近的下水道口和一处门口。顺着记录走回现场,就能逐处核查坡道、路面和转角,看看哪里需要调整通行条件,哪里可以另选停靠位置。
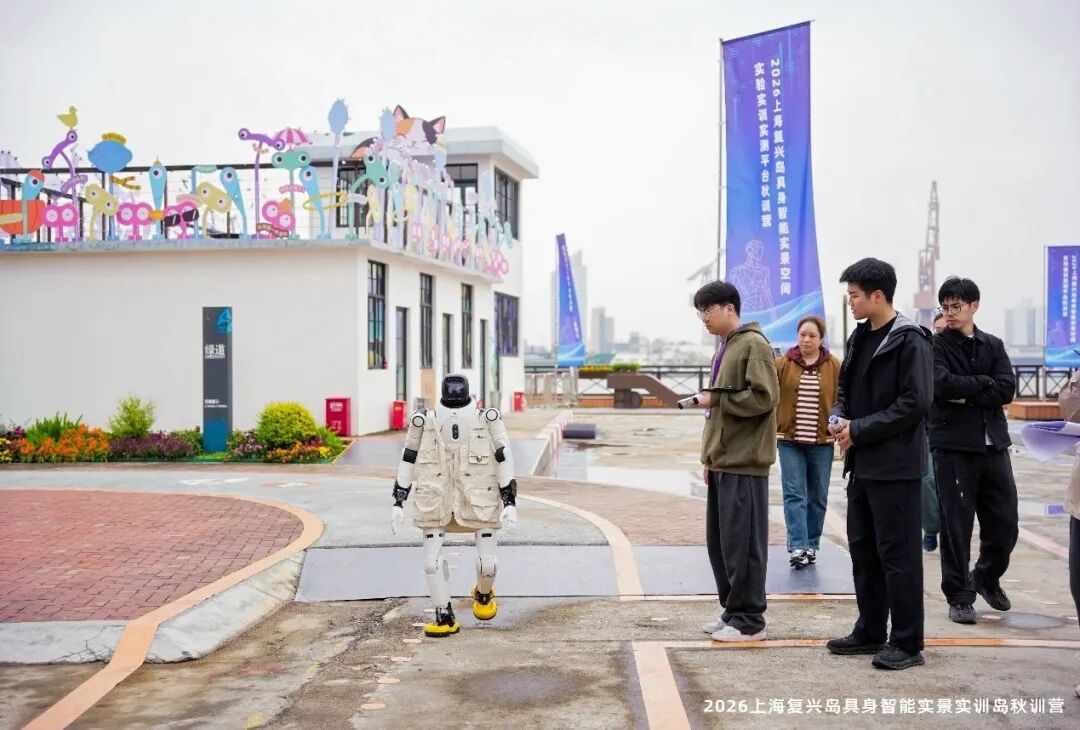
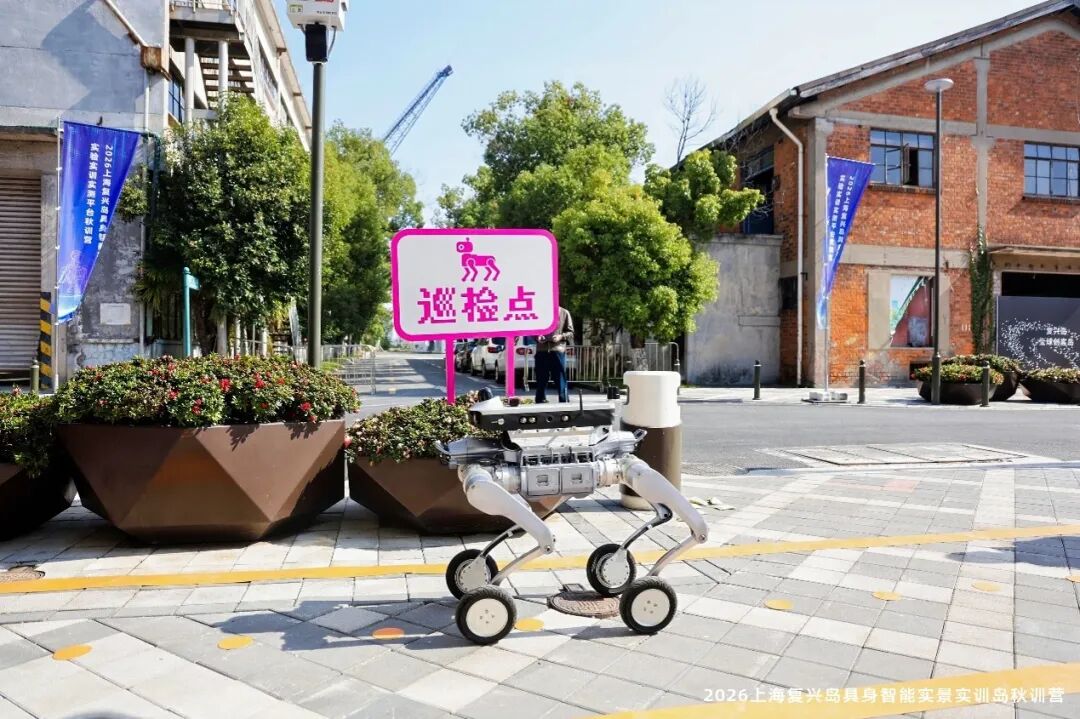
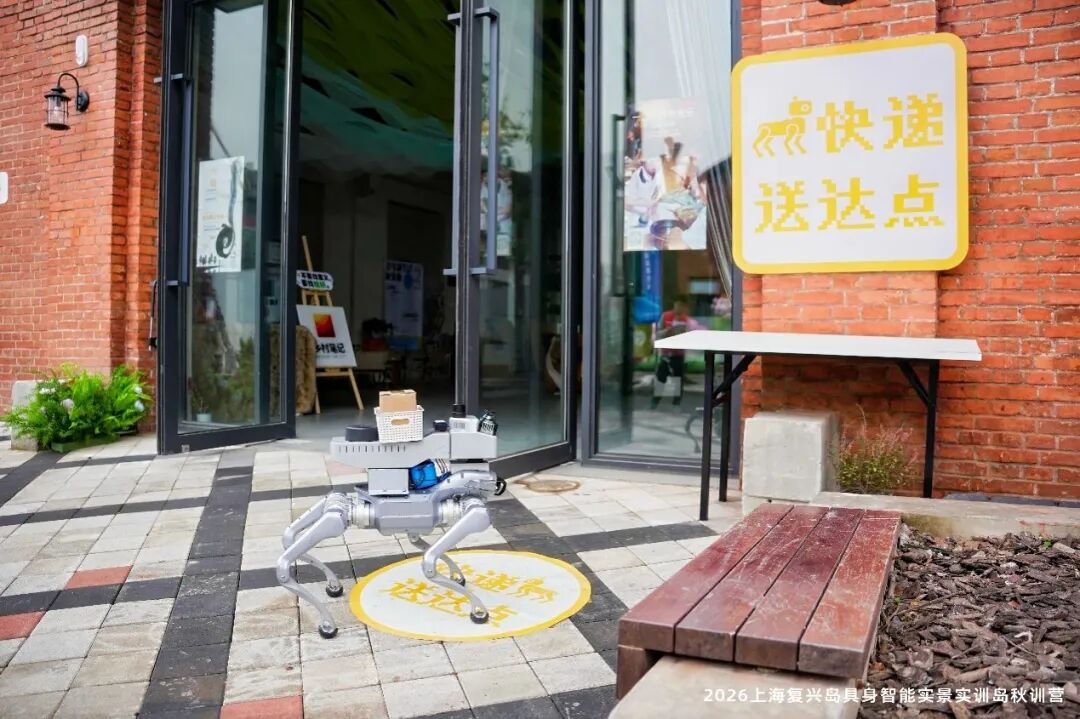
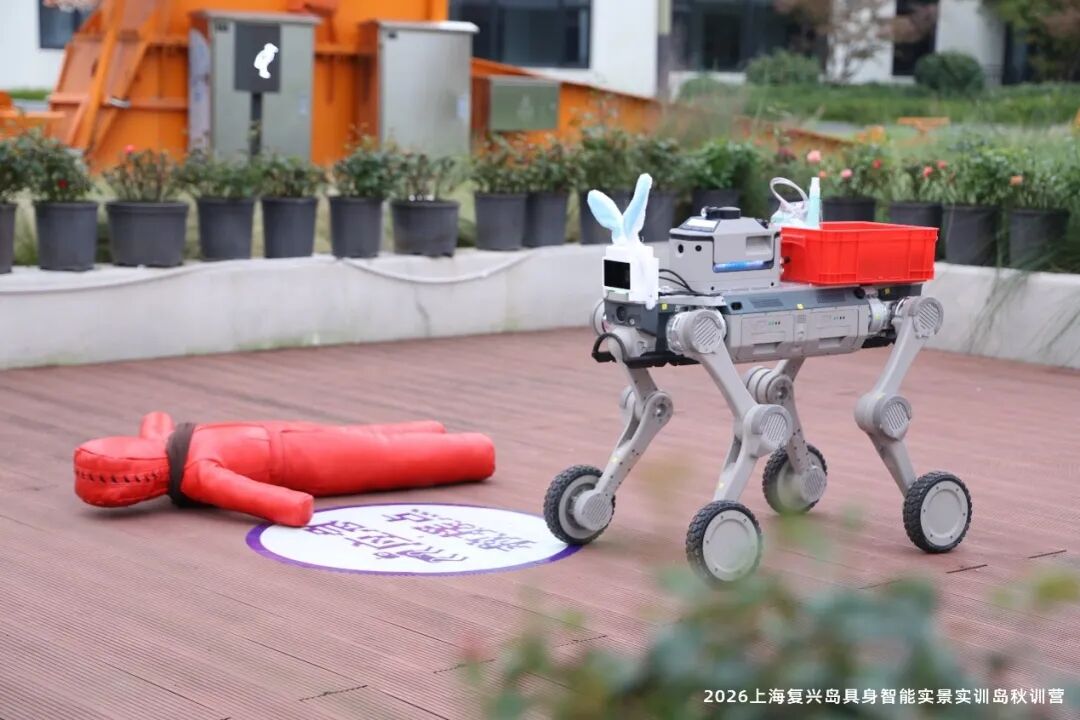
连续作业,反复实测(左右滑动查看更多)
机器人能不能真正“上岗”, 答案不在一次顺畅的任务执行里,而在一次次“发现问题、解决问题”的过程中。当实训数据一点点沉淀为规则,空间智能与具身智能,正在复兴岛上双向赋能。围绕具身智能实景实训岛建设,复兴岛正在逐步构建“10个固定场景+10个自选场景”的实景实训体系,持续开放、不断迭代。期待更多伙伴带着技术与设想登岛共创,在这片试验田里孕育出具身智能产业生态。让机器人走入城市,让双基友好的未来走入日常、生生不息。
来源:上海量子城市空间智能重点实验室